

UWB lokalizációs technikák – TOF és TDOA
Hagyjon üzenetet
Az ultraszéles sáv egyfajta kommunikációs technológia, amely lehetővé teszi az emberek vagy tárgyak helyének meghatározását nagy, 10-30 cm-es pontossággal. Két fő lokalizációs technika létezik, amikor ultraszéles sávot használunk, az érkezési időkülönbség (TDOA) és a repülési idő (TOF).
Repülési idő (TOF)
A TOF egy kétirányú távolság-meghatározáson alapuló helymeghatározási módszer. Ez azt jelenti, hogy a címkének többször kell küldenie és fogadnia a horgony jeleit, majd mérhető a horgony és a címke közötti jel repülési ideje, mivel a rádióhullámok fénysebességgel haladnak, így ki tudjuk számítani a távolságot a címkét és az egyes horgonyokat.
TOF kommunikációs folyamat
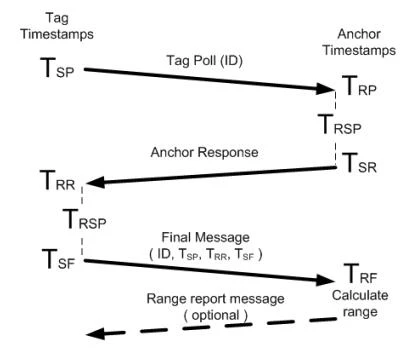
A címke lekérdezési csomagot küld, és időbélyegeket rögzít, amelyeket Tsp (Time start poll) néven rögzít. Az Anchor fogadja a lekérdezési csomagot, és rögzíti a Trp-t (Time Receive poll). Az Anchor eltölt egy kis időt a jel fogadásával és egy válaszcsomag generálásával, amelynek neve Trsp. A horgony válaszüzenetet küld, és rögzíti a Tsr-t (Időkezdési válasz). A címke megkapja a válaszüzenetet, és rögzíti a Trr-t (A vételi idő válasza). A címke időt tölt a jel fogadásával és a végső üzenet generálásával, amelynek neve Trsp. A címke végső üzenetet küld, és rögzíti a Tsf-et (Time start final). A horgony megkapja a végső üzenetet, és rögzíti a Trf-et (végleges fogadási idő).
ToF számítási képlet:
A fenti folyamat után az Anchor tudni fogja az összes időbélyegző információt, beleértve: Tsp、Trp、Tsr、Trr、Tsf、Trf.
Rossz képlet : R={(Trp-Tsp)+(Trr-Tsr)+(Trf-Tsf)}/3. Mivel a címke' és a horgony' ideje nincs szinkronban, a megfelelő rekordok időbélyegei nem vonhatók le.
Jobb képlet: R={(Trr-Tsp)-(Tsr-Trp)+(Trf-Tsr)-(Tsf-Trr)}/4.Tsr-Trp=Trsp, Tsf-Trr=Trsp.
A TOF módszerrel az uwb címkének minden horgonynál ki kell egészítenie a tartományt. AP1~AP3, állvány 3 horgonyhoz. Miután a címke és 3 horgony befejezte a távolságot, 3 megfelelő távolság lesz, nevezetesen d1~d3. Használja az egyes horgonyokat középpontként és d1~d3 sugarat három kör rajzolásához. Három kör metszi egymást a pontban, ami a Címke ideális helyzete.
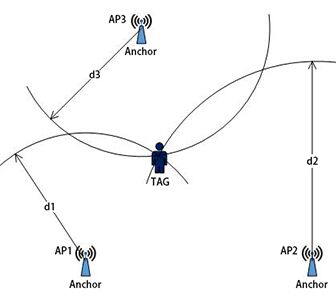
Az egydimenziós módban, ha van két horgonyunk a távolság meghatározásához, és akkor megkapjuk a címke helyét. A kétdimenziós módhoz három horgonyra lehet szükség, és ha szeretné, megkapja a címke X, Y és Z koordinátáit, négy horgonyt kell előkészítenie.
Érkezési idő különbség (Tdoa)
A TDOA a jelek és az egyes horgonyok közötti időkülönbség összehasonlításán alapuló lokalizáció, és ez a technika pontos időszinkronizálási funkciót igényel. A TDOA módszer használatakor az UWB címke lekérdezési üzenetet küld, és az összes közeli UWB horgony megkapja és rögzíti az érkezést idő.Mivel a horgonyok helye eltérő, így a horgonyok nem kapják meg egyszerre az üzenetet. Ezeket az időkülönbségeket felhasználhatjuk a címke helyének meghatározására.
TDoA kommunikációs folyamat
A címke lekérdezési üzenetet küld, a horgony pedig fogadja és rögzíti az időbélyeget. A fő horgony szinkronizálási üzenetet küld, a slaver horgony pedig fogadja és szinkronizálási feldolgozást hajt végre.
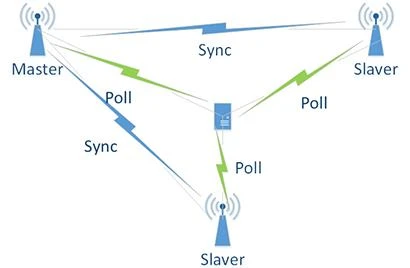
TDoA számítási képlete:
AP1: Rögzítse a szavazás érkezési idejét T1-ként
AP2: Rögzítse a szavazás érkezési idejét T2-ként
AP3: Rögzítse a szavazás érkezési idejét T3-ként
Az AP1~AP3 három horgonyra utal. Mivel az AP1's , AP2's , és AP3's idő szinkronban van,
DT1=T1-T2; az AP1 és AP3 közötti távolság DR1=C*(T1-T2), majd rajzoljunk egy hiperbolát
DT2=T1-T3; az AP1 és AP2 távolsága DR1=C*(T1-T3), majd rajzoljon egy hiperbolát
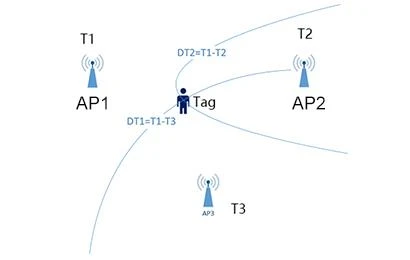
Amikor a címke befejezi a kommunikációt három horgonnyal, három megfelelő különböző érkezési idő lesz (T1~T3), majd kiszámítjuk az időeltolódást, majd kiszámoljuk a jelforrás és az egyes horgonyok közötti távolságkülönbséget. mivel a címke és az AP1,AP2 távolságkülönbsége állandó, rajzolhatunk egy hiperbolát. Bármely két horgonycsoportban két hiperbolapont metszéspontja a Tag helye.

Ennek a módszernek a kulcsa, hogy minden horgony szinkronban legyen. Kétféle időszinkronizálás létezik, beleértve a vezetékes és a vezeték nélküli módszereket. A korábbi szinkronizálási pontosság nagyobb, de a hálózat karbantartása bonyolult a vezetékes kapcsolat miatt. Egy másik a vezeték nélküli szinkronizálás, a pontosság valamivel kisebb, mint a vezetékes időszinkronizálásé, de a rendszer egyszerű, mivel az adatok WiFi-n keresztül továbbíthatók, és jelentősen csökkenti a teljes költséget.
Az időszinkronizálás befejezésekor a címke egy broadcast üzenetet küld, és az összes horgony elküldi az üzenet fogadásának időbélyegét a szervernek, a szerver pedig kiszámítja a címke helyét.
Összehasonlítás
A pozicionálási módszerek kiválasztásakor figyelembe kell venni bizonyos tényezőket.
1. Rendszerkapacitás
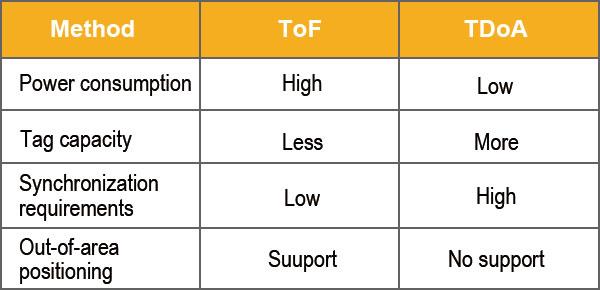
A ToF módszer a címke és az egyes horgonyok közötti kétirányú tartományon alapul, és az UWB címkéknek minden kétirányú tartományban többször kell küldeniük és fogadniuk a horgony jeleit, míg a TDOA módszerben a címkének csak egy broadcast üzenetet kell küldenie. és fejezze be a pozicionálást, ezért a TDOA rendszer kapacitása nagyobb, és 1500 címkét lehet elhelyezni.
2. Energiafogyasztás
Mivel a horgonyok általában váltakozó árammal működnek, a címkék pedig akkumulátorról működnek. A TOF-hoz UWB-címkékre van szükség, hogy minden horgonynál befejezzék a távolság mérését, és minden mérés során többször is jeleket kell küldeniük és fogadniuk, ami csökkenti az akkumulátor élettartamát.TDoA pozicionálás, a címkének csak egy broadcast üzenetet kell küldenie, ez az előkészítéstől a küldésig 0,5 ms-on belül teljesíthető, és az akkumulátor élettartama hosszabb.
3. Környezeti követelmények
A TDoA az érkezési idő különbségén alapul, és általában a hiperbolikus algoritmust alkalmazzák a hely kiszámításához. A helymeghatározási pontosság magas a horgonyokkal körülvett területen, de gyenge a területen kívül. Ezért TOF-ot kell használnunk, ha a címke a periférián van. a horgonyról. Emellett összetett környezeti forgatókönyvek, például erőművek, ezért nehéz teljesíteni a projekt követelményeit a TDoA pozicionálással a nehéz rendszer felépítése miatt. Ebben a módban a ToF pozicionálás jobb lehet.
Q&erősítő;A
1. Mely helyeken alkalmazható a TWR?
A TWR olyan helyeken alkalmazható, ahol bonyolult a környezet, például gyártóüzemekben, erőművekben, vegyi üzemekben, irodaházakban stb.
2. Mely helyeken lehet TDoA-t alkalmazni?
A TDoA olyan helyeken alkalmazható, ahol viszonylag üres a környezet, például szabadtéri sportok, raktárak stb.
3. Hogyan válasszunk TWR-t vagy TDoA-t?
Ez a következőktől függ: a Címke tartósságától, a hely pontosságától, egy adott terület Címke kapacitásától, a telepítési környezettől, hogy a Tag támogatja-e a fordított adatvezérlést (például rezgést) stb.
Jegyzet:
UWB helymeghatározó rendszerünktámogatja a TDoA és a ToF két helymeghatározási módszert. Ugyanaz az UWB rendszer két különböző pozicionálási módszert tesz lehetővé. Felkészülünkegy UWB demo készlet hogy gyorsan megtapasztalhassa az RTLS rendszert,kattints ide további részletekért.

További információ a woxu UWB valós idejű helymeghatározó rendszerről (RTLS)